
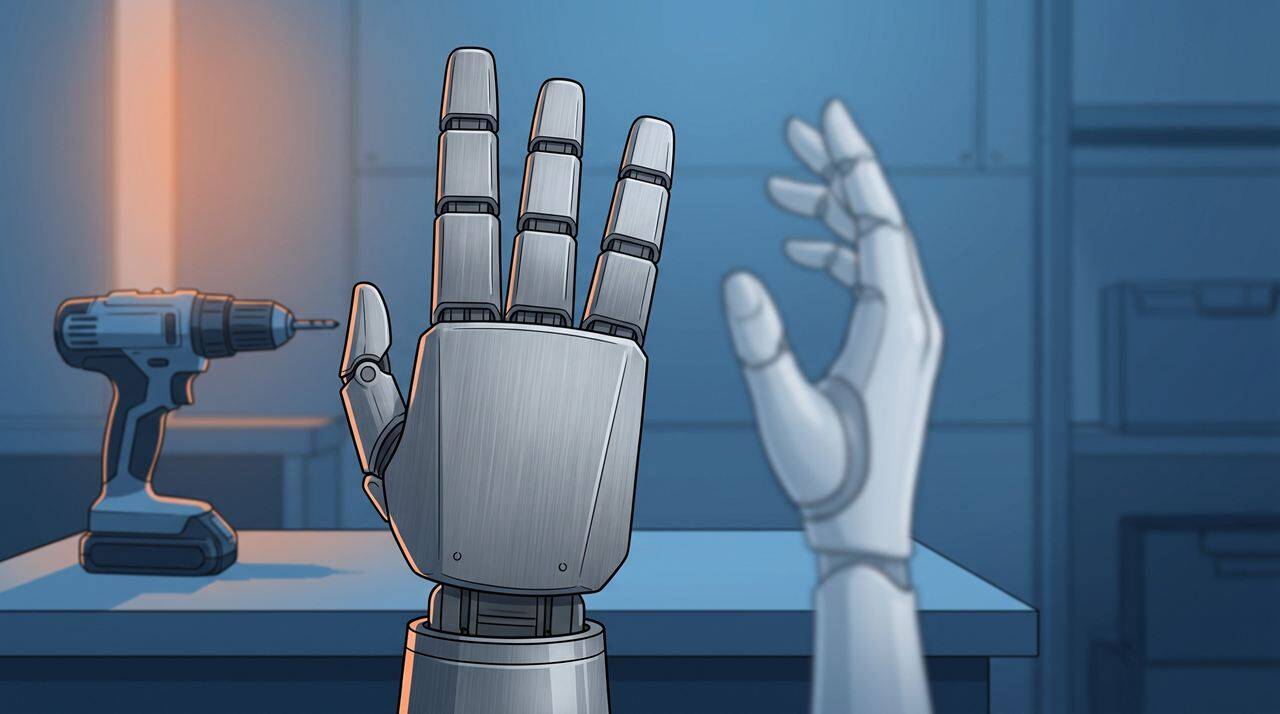
人間に近い手を各社が作るなか、Boston Dynamicsは、見た目の人間らしさを要件から外した新しい手をAtlasのために示しました。指は親指を含めて4本、自由度は13で、小指はありません。人型ロボットの手は、人間の手にどこまで似せるべきなのでしょうか。研究用のデモから量産できる製品へ移るとき、手の設計は何を選び、何を手放すのか。公表された設計の中身から、人型ロボットの現在地を読み解きます。
10月1日に明らかになったBoston DynamicsのAtlas向け新型ハンドは、旧世代の3本指から、親指を含む4本指に変わり、自由度は7から13へほぼ倍増した。旧世代は数万〜数十万台の量産を想定していなかった。同社が挙げた設計要件は、工具の使用を含む幅広い作業、強さと頑丈さ、シミュレーションでの再現、量産と低コストでの修理、人間のデモで学習できる形状で、人間の手に見た目が似ていることは含まれない。小指は、チームが小指を薬指にテープで固定して1日過ごしたのち廃止された。指を開くsplay機構が加わり、ドリルや溶接トーチなどトリガー付き工具を保持できる。アクチュエータは関節に直接組み込まれ、単体で交換でき、腱やケーブルは関節をまたがない。ロボットのビヘイビア担当ディレクターのAlberto Rodriguez氏によれば、年10万個を作る場合に設計の細部で何を変えるべきかを検討している。
From:  Atlas Robot’s New Hand May Outperform Humanlike Designs
【編集部解説】
「見た目」は捨てた。では、何を残したのか
Boston Dynamics(以下、BD)は、見た目の人間らしさを要件から外す一方で、人間の実演から学習できる程度に人の手へ近い形状は残しています。寸法も大きめの人間の手に近く、人間用の道具や空間に合わせるため、そして人間の動作データとのギャップを小さくするためだと説明されています。
「人間らしさを捨てた」という要約は、外観に限れば当たっています。ただ、似せる理由を絞り込み、似せる軸を外観から寸法と動かし方へ移した、と読む方が公式発表の趣旨に近いと考えます。
13という数字は、削った結果でもある
旧ハンドは7自由度で、多様な物体を「つかむ」ための設計でした。新型ハンドは物体を「操作する」設計だと位置づけられています。13の内訳は、親指が4、ほかの3本が各3です。
指を横に開く動作が加わった理由は、指同士を動かすこと、そしてトリガー付きの工具のハンドルを握ることにあります。ドリルや溶接トーチがその例です。
小指の廃止は、チームが小指を薬指にテープで固定して1日過ごした後に決まりました。小指を足せばアクチュエータが3つ増え、コスト、体積、故障の確率も増えると公式ブログは説明します。部品は少ないほどよいという製品設計の考え方が、指の数にまで及んでいます。
自由度を13に抑えたことで、数が少なく、大きく、高出力のアクチュエータが使えるようになりました。アクチュエータは関節に組み込まれた単体の交換ユニットで、関節をまたぐ腱やケーブルはありません。壊れにくく、壊れても直しやすい。その狙いを、指の数と配線の設計に託した構図です。
同じ問いに、別の答えを出している企業もある
人間そっくりの手は当面、研究とデモ向けにとどまる、という見方は、IEEE Spectrumの筆者(Evan Ackerman氏)のものです。ただ、人間型の手を作る各社の発表は、必ずしもそれと一致しません。
1Xは2026年7月、NEO向けに25自由度の腱駆動ハンドを発表しました。内訳は手のひらと指に22、手首に3で、モーターは前腕に置き、腱で指を引きます。同社は、数百個がすでに自社の生産ラインから出ており、2026年中に1万個を作れる生産能力があると述べています。自由度の配分についても、人間らしい操作能力と、製造・制御・保守のしやすさとの最適な釣り合いとして選んだと説明しています。
つまり1Xは、BDと同じ「何を取り、何を手放すか」という問いに、腱駆動を突き詰めるという逆の答えを出しています。BDは関節をまたぐ腱を使っていません。
腱駆動の手には、保守面の懸念が以前から指摘されてきました。分析サイトのhumanoid.guideは、腱が伸びたり切れたりして保守が大変だという評判があると述べ、1Xの耐久性の主張には外部の検証が必要だとしています。1Xは、部品や指の組み立て品が数百万回の試験を経て、手首の関節は200万回を超える試験で信頼性を確認したと説明しています。
Unitreeは22自由度のDex5-Sについて、2026年10月時点で公式ページに6,350ドルからと掲載しています。寸法は人間の手と1対1とされています。Clone Roboticsは人工筋肉で骨格を動かす方式で、案内はプロトタイプの利用申請です。Figure AIは、Figure 03で手を含む感覚系を再設計し、各手に手のひらカメラを内蔵したと説明しています。Clone RoboticsとFigure AIについては、量産規模の数字を今回の調査では確認できませんでした。
ここで大切なのは、どの設計が正解かを決めることではありません。1Xの製造数や耐久性は自社発表で、今回の調査の範囲では、第三者による検証データは確認できませんでした。BDの年10万個も、仮定の話です。どちらの路線がどこまで壊れずに働けるのかは、実運用が始まってから見えてくる段階だと思います。
「年10万個」をどう読むか
Rodriguez氏は、年10万個を作る場合に設計の細部で何を変える必要があるかを、いま検討していると述べています。これは量産の約束ではなく、設計の前提条件の話です。公式ブログも、量産の数字や時期は示していません。
背景として、Atlas本体の量産計画は動いています。BDは2026年1月に製品版Atlasを発表し、Boston本社で生産を始めました。2026年の納入分はすべて確約済みで、出荷先はHyundaiのRMACとGoogle DeepMindです。9月にはHyundaiの米国メタプラントでRMACの第1段階が稼働し、Hyundai Motor Group(HMG)は今後数年でHyundaiとKiaの工場へ2万5,000台のAtlasを導入する計画です。需要に応えるため、2028年までに年最大3万台のロボットを生産できる施設が米国に建設されるとされています。
ここからは編集部の単純な試算です。生産能力の3万台がすべてAtlasで、1台に手が左右1つずつあると仮定すれば、手は年6万個必要になります。年10万個は、これと同じ桁です。BDがこの2つを結びつけて説明しているわけではなく、桁の感覚をつかむための推測にすぎません。
まだ分かっていないこと
新型ハンドの耐久性、故障率、交換にかかるコストは、公開されていません。信頼性と修理しやすさは設計の目標として語られており、実測値ではありません。
学習の進め方にも、力点の違いが見えます。BDは、ウェアラブル機器で集めた人間の動作データだけでは、高速な閉ループ制御や力の加減の制御に関わる信号を捉えきれず、シミュレーション上の強化学習が不可欠だと主張しています。シミュレーションから実機への転移は、動的なタスクで有望な初期結果が出た段階です。一方1Xは、大量に作らなければ実験を大規模に回せず、データも集まらないという考えを前面に出しています。
そして、ここまで登場していない人たちがいます。交換可能なユニットは、現場で誰が、どれだけの手間で交換するのでしょうか。保守を担う人の視点は、いまのところ公開情報から見えてきません。
BDの公式ブログは、アリストテレスが手を「道具の道具」と呼んだことに触れています。物をつかみ操作する究極の汎用装置(マニピュレーター)は、複雑すぎる手ではなく、信頼でき、道具を使える手だというのが同社の立場です。BDの立場に立てば、人間の手をどこまで写し取るかという競争は、手と道具の関係をどこで切り分けるかという問いへ移っているのかもしれません。
【関連記事】
BrainGateが解明|ロボットの手が人間に似るほど脳は反応、動かすと差は消える
ロボットハンドの人間らしさと脳活動の関係を調べた研究。見た目が効く場面を扱う。
Boston Dynamics「Atlas」ラボーナを実演|HyundaiフィジカルAIの現在地
Atlas本体の量産計画やRMAC、強化学習とsim-to-realの背景を解説した記事。
ヒュンダイ、CES 2026でAIロボティクス戦略発表。ボストンダイナミクス新型Atlasが初公開
CES 2026でのHyundaiのロボティクス戦略と、新型Atlasの初公開を伝える記事。
新型電動アトラスロボット、ボストン・ダイナミクスが発表!高機動性と商業化への野心
2024年の電動Atlas発表時の記事。旧世代の3本指ハンドと、信頼性重視の設計に触れる。
家庭用ヒューマノイドロボットNeo予約開始|1X開発、2026年米国で出荷予定
1X「NEO」本体の予約開始と、腱駆動アクチュエーターの特徴を伝える記事。
【編集部後記】
人型ロボットの手を見ると、私たちはつい「どれだけ人間に近いか」に目を奪われます。けれど、現場で毎日働く手に求められるのは、壊れにくさや直しやすさなのかもしれません。Boston Dynamicsの選択も、1Xの別の答えも、実運用での答え合わせはこれからです。耐久性や交換の手間といったデータが公開される日を、私たちは待ちたいと思います。ロボットの手に、私たちはどんな仕事を任せたいでしょうか。
【参考動画】
【参考リンク】
【用語解説】
自由度(DOF)
ロボットの関節が独立して動ける方向の数。手の場合、指の曲げ伸ばしや横への開きなど、別々に制御できる動きの合計を指す。数が多いほど動きは多彩になる一方、アクチュエータも増える。
アクチュエータ
電気などのエネルギーを受けて、実際に物を動かす駆動部品。ロボットの手では、指の関節を動かすモーターやその周辺機構を指す。
腱駆動(テンドンドライブ)
モーターの力を、ワイヤや紐状の部材(腱)で離れた関節へ伝える方式。モーターを前腕などに置けるため手を軽くしやすい。一方、腱の伸びや摩耗といった保守面の評判が課題として挙がる。1Xのハンドはモーターを前腕に置き、腱で指を引く構造。
直接駆動(ダイレクトドライブ)
減速機を介さない、または低い減速比で、モーターが関節を直接動かす方式。外から力を受けると逆向きに動く(バックドライブ可能な)ため、触れた力を感じ取りやすい。製品ごとに「直接駆動」の範囲が異なり、1Xのハンドの減速比は約5:1〜15:1とされる。
スプレー(splay)
指を横方向に開く動作。人間の手でいう指の外転にあたる。Atlasの新型ハンドでは、この動きが追加された。
強化学習(RL)
試行錯誤を重ね、報酬が高くなる動き方を学ばせる機械学習の手法。ロボットでは、シミュレーション上で膨大な試行を行わせる使い方が多い。
シミュレーションから実機への転移(sim-to-real)
シミュレーションで学ばせた制御を、実機のロボットで動かすこと。摩擦や力の伝わり方など、仮想空間と現実のずれをどう埋めるかが課題になる。
模倣学習
人間の実演データから動き方を学ばせる手法。ロボットの手が人間の手に近い形状であるほど、実演を実機へ移しやすい。
閉ループ制御
センサーで状態を測り、その結果を使って動きを絶えず補正する制御。バランスの維持や、力加減の調整に使われる。
RMAC(Robotics Metaplant Application Center)
Hyundai Motor Groupの米国メタプラント内に置かれた、Atlasの訓練・試験を行う拠点。2026年9月に第1段階が稼働した。