
Pro版のキットは4万7800円、組み立て済みの完成品は7万2800円。自分で部品を集めて組むのが出発点だったオープンソースのロボットアームが、電子工作の定番店に「箱から出して使える形」で並びました。2万5000円の差で手に入るのは、組み立ての時間だけなのでしょうか。
秋月電子通商は2026年9月15日、Seeed Studio製「SO-101 オープンソースロボットアームキット Pro版(組み立て済)」の販売を開始した。価格は税込7万2800円である。SO-101は、Hugging Faceのロボット開発プロジェクトLeRobotに対応するオープンソースのロボットアームで、リーダーアームとフォロワーアームの2本で構成される。
人がリーダーアームを操作すると、フォロワーアームがその動きをまねる。本製品はフォロワーアームに12Vのサーボを使うPro版の完成品で、組み立て済みの両アームに加え、32×32mmのUSBカメラ、サーボ用のドライバーボード2枚、USB Type-Cケーブル2本、クランプ4個などが付属する。はんだ付けは不要で、ACアダプタは付属しない。
From:  SO-101 オープンソースロボットアームキット Pro版(組み立て済)
【編集部解説】
SO-101が登場した2025年春、この腕の出発点は「自分で作る」ことでした。設計はThe Robot StudioがHugging Faceと共同で手がけ、3Dプリント用のデータと部品表はApache-2.0ライセンスで公開されています。部品を集め、骨格を3Dプリンタで出力し、サーボを組み込む。AIでロボットを動かす入口を、個人の机の上まで引き下ろしたことが、このプロジェクトの意義でした。
今回秋月電子通商に並んだのは、その手順をすべて済ませた完成品です。
秋月電子通商は、この流れの中で、日本の窓口のひとつになってきました。設計元の公式リポジトリでは、SO-101のキットを扱うSeeed Studioの販売経路として、日本からは秋月電子通商の名前が挙がっています。部品表でも、日本の調達先としてサーボや制御基板、電源の多くに秋月電子通商の商品ページがリンクされています。
店頭には、これまで部品のセット、フォロワー側を強化したPro版のキット、3Dプリント済みのパーツが揃っていました。そこに完成品が加わり、「部品から組む」から「箱から出して使う」まで、同じ棚の上で入口を選べるようになりました。秋月電子通商が商品分類に「フィジカルAI」という項目を設けていることも、この分野が電子工作の一ジャンルとして根づき始めたことを感じさせます。
価格を並べると、選択肢の性格が見えてきます。公式リポジトリの部品表は、標準の7.4V構成で2本分の部品を日本で揃える目安を4万4530円としています(3Dプリントパーツを除く。価格や品目は地域によって変わると注記されています)。秋月電子通商のPro版キットは4万7800円、今回の完成品は7万2800円です。
完成品には、3Dプリント済みの骨格と組み立て作業、USBカメラが含まれます。キットとの差額は2万5000円です。3Dプリンタを持たない人や、組み立てに使う時間を学習そのものに回したい人にとって、この差額は「手間を買う」費用として検討に値する水準だといえます。
Pro版の違いは、動かす力にあります。フォロワーアームに使われるサーボSTS3215は、標準の7.4V版の停動トルクが16.5kg・cm(6V時)なのに対し、12V版は30kg・cmです。人が操作するリーダーアームは、Pro版でも7.4V版のサーボのままです。
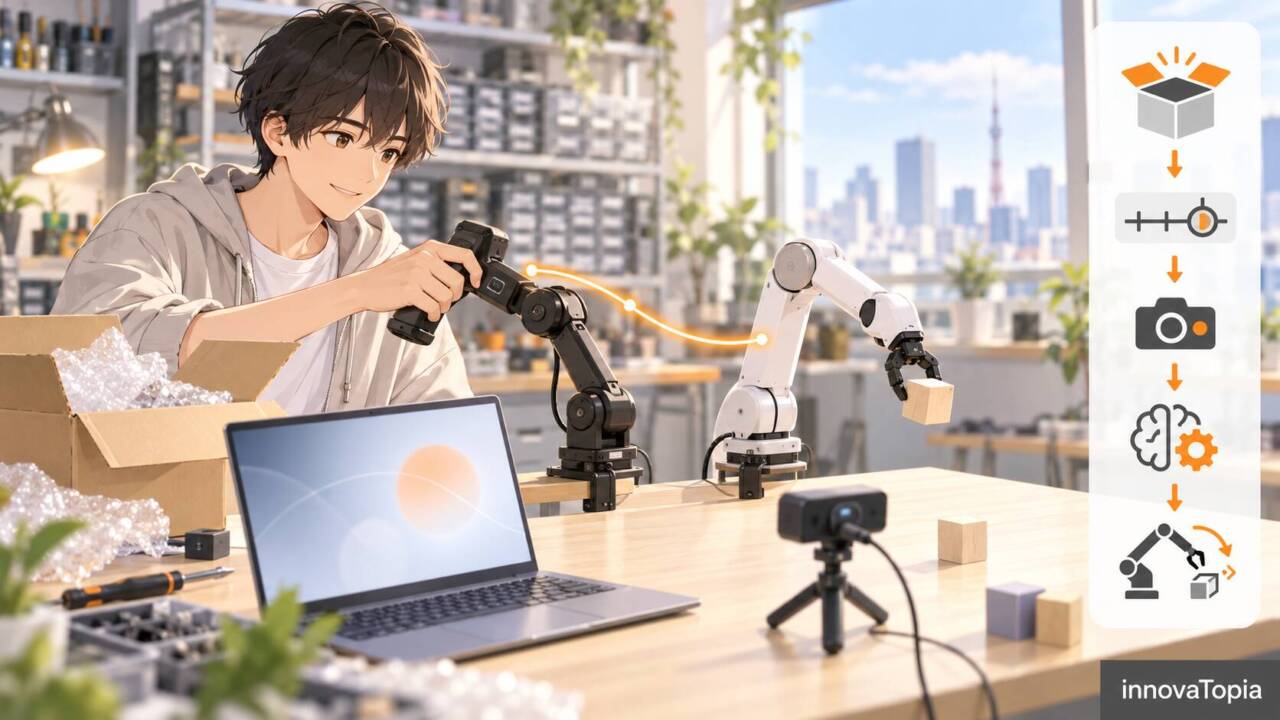
リーダーアームの先端はグリッパーではなく、握って引き金を引くハンドルになっています。人は道具を握る感覚でリーダーアームを動かし、フォロワーアームがつかむ動作まで含めて再現する。「人が手本を見せ、ロボットがまねる」という模倣学習の考え方が、そのまま形になった設計です。
箱を開けたあとの流れは、次のようになります。使い始めには、関節の位置を合わせるキャリブレーションを行います。そのうえでリーダーアームを操作して作業の手本を見せ、カメラ映像と関節の動きをデータとして記録します。LeRobotの公式チュートリアルは、最初の課題として少なくとも50回分の記録を勧めています。そのデータで動作の方針(ポリシー)を学習させると、フォロワーアームが人の操作なしで作業を実行できるようになります。成功の度合いは、集めたデータの質に左右されます。
この工程には、アームとは別にPCと学習用の計算資源が必要です。LeRobotが最初の一歩として勧める学習手法ACTは、GPU1基で数時間ほどで学習できるとされ、手元に高性能なGPUがない場合はGoogle Colabを使う手順も用意されています。コマンド操作の代わりに、ブラウザ上で記録から学習までを進められるLeLabというツールもあります。組み立ての手間が省けた分、利用者は「何を教えるか」に時間を注げるようになりました。
この構図は、産業の現場で起きていることと地続きです。ヒューマノイドの学習データを集める拠点づくりや、人の作業をロボットの学習データにする取り組みが、国内でも発表されています。フィジカルAIの行方を大きく左右する要素のひとつが、モデルの大きさと並んで、人がロボットに教えたデータの質と量です。
SO-101で個人がやることは、その縮図です。何をどう見せれば、ロボットはうまく学ぶのか。デモの回数、カメラの位置、照明の当て方で結果が変わる経験は、机の上でも工場でも通じるものがあります。
海外から取り寄せる際の輸入手続きや関税の支払いを自分で行わずに、円建てで、電子部品と同じ感覚で完成品の実験機が手に入る。その環境が整ったことで、大学の研究室、高専、企業の試作部門、そして週末に手を動かす個人まで、「ロボットに教える人」の裾野は広がっていくでしょう。フィジカルAIを担う人材は、こうした棚の前から育っていくのかもしれません。
【関連記事】
Hugging Face「SO-101」:100ドルから始める3DプリントAIロボットアーム登場 ― オープンソース×強化学習でロボティクスが身近に
2025年5月のSO-101発表時の既報。3Dプリントで自作できる低価格ロボットアームとして、発表当時の価格帯や開発体制を伝えている。
J-HRTIが習志野に学習データ拠点|ヒューマノイド35台を5社で運用
ヒューマノイド35台を5社で運用する学習データ拠点の既報。ロボットに教えるデータを産業規模で集める取り組みを伝えている。
【解説】タイミーで「ロボットに仕事を教える仕事」が検討へ ジールスと提携し現場の判断までデータに
人の現場作業をロボット学習用データにする仕事の検討を伝える解説記事。スポットワークとデータ収集を結ぶ構想を扱っている。
【編集部後記】
LeRobotの公式チュートリアルには、手本を記録するときの目安が書かれています。カメラの映像だけを頼りに、自分自身がその作業をこなせるかどうか、というものです。
ロボットに教える前に、人間のほうがいったんロボットの視界まで降りていく。つかむ物が画面の端で見切れていないか、影で輪郭が消えていないか。SO-101は、手順を教える道具である以上に、「見る」ことの前提を確かめ直す道具なのかもしれません。あなたの机の上は、カメラ越しにどう映るでしょうか。
【用語解説】
模倣学習
人間が実演した動作をデータとして記録し、それを手本にしてAIに同じ動作を学ばせる手法である。報酬を手がかりに試行錯誤する強化学習とは異なり、正解の動きを直接見せる。
リーダーアーム/フォロワーアーム
SO-101を構成する2本の腕である。リーダーアームは人が手で動かす操作用の腕で、フォロワーアームはその動きに追従し、学習後は自律して作業を行う。
キャリブレーション
各関節の可動範囲や基準位置をソフトウェアに登録する作業である。LeRobotでは、関節を中央付近に置いたあと、それぞれを端から端まで動かして行う。
ポリシー
ロボットが、カメラ映像や関節の状態を入力として、次にどう動くかを決める規則である。模倣学習では、記録した手本データからこの規則を学習する。
ACT(Action Chunking with Transformers)
短い動作のまとまりを単位に次の動きを予測する模倣学習の手法である。低価格なハードウェアでの精密な両腕操作を題材にした、Zhaoらの論文で提案された。
GPU
画像処理用に生まれ、大量の並列計算に強い演算装置である。AIの学習を高速に行うために広く使われている。
停動トルク
モーターに負荷をかけて回転が止まる状態で発生する力の大きさである。サーボがどれだけ重い物を保持・動作させられるかの目安になる。
Apache-2.0ライセンス
Apacheソフトウェア財団が定めたオープンソースライセンスである。著作権表示などを残せば、商用利用、改変、再配布が認められる。
フィジカルAI
カメラやセンサーで現実世界を認識し、ロボットなどの物理的な身体を通じて行動するAIの総称である。画面の中で完結する生成AIと対比して使われる。
【参考リンク】
秋月電子通商(外部)
電子部品や電子工作キットの通信販売と、秋葉原・八潮の実店舗を運営する。SO-101シリーズの国内販売元のひとつである。
Seeed Studio SO-101 Pro版完成品 製品ページ(外部)
SO-101 Pro版完成品の製造元による製品ページ。STS3215サーボとコントローラー基板を搭載した6軸アームとして紹介している。
TheRobotStudio/SO-ARM100(GitHub)(外部)
SO-100とSO-101の設計元による公式リポジトリ。3Dプリント用データ、部品表、国別の販売店一覧をApache-2.0で公開している。
LeRobot(Hugging Face)(外部)
Hugging Faceが開発するロボット学習ライブラリの公式ドキュメント。SO-101の組み立て、校正、データ記録、学習の手順を載せる。
LeLab(Hugging Face)(外部)
LeRobotの校正、データ記録、学習を、コマンドを打たずにブラウザ上で進めるためのGUIツールの公式ドキュメント。
Google Colab(外部)
ブラウザ上でPythonを実行できるGoogleのノートブック環境。GPUを使う学習にも使え、LeRobotが手順を用意している。
【参考記事】
Hugging Face Launches the SO-101, an Upgraded Low-Cost 3D-Printable Autonomous Robot Arm(外部)
2025年4月のSO-101発表を報じる記事。SO-100からの改良点と、部品表のApache 2.0での公開を伝える。
Imitation Learning on Real-World Robots(外部)
LeRobotの模倣学習チュートリアル。校正から推論までの手順と、最初に50回以上の記録を勧める目安を示す。
ACT (Action Chunking with Transformers)(外部)
LeRobotが入門者に最初に勧める学習手法ACTの解説。パラメータ数が約8000万と軽量で、GPU1基で数時間ほどで学習できるとしている。