
工場でロボットの経路を引くとき、ほぼ正しい経路は、人にぶつかる経路でもあります。生成AIは巧みな答えを返しますが、破ってはいけない条件を必ず守る仕組みまでは持っていません。MITの研究チームは、その条件を突きつける相手を、生成の途中から最終出力ひとつへ絞りました。
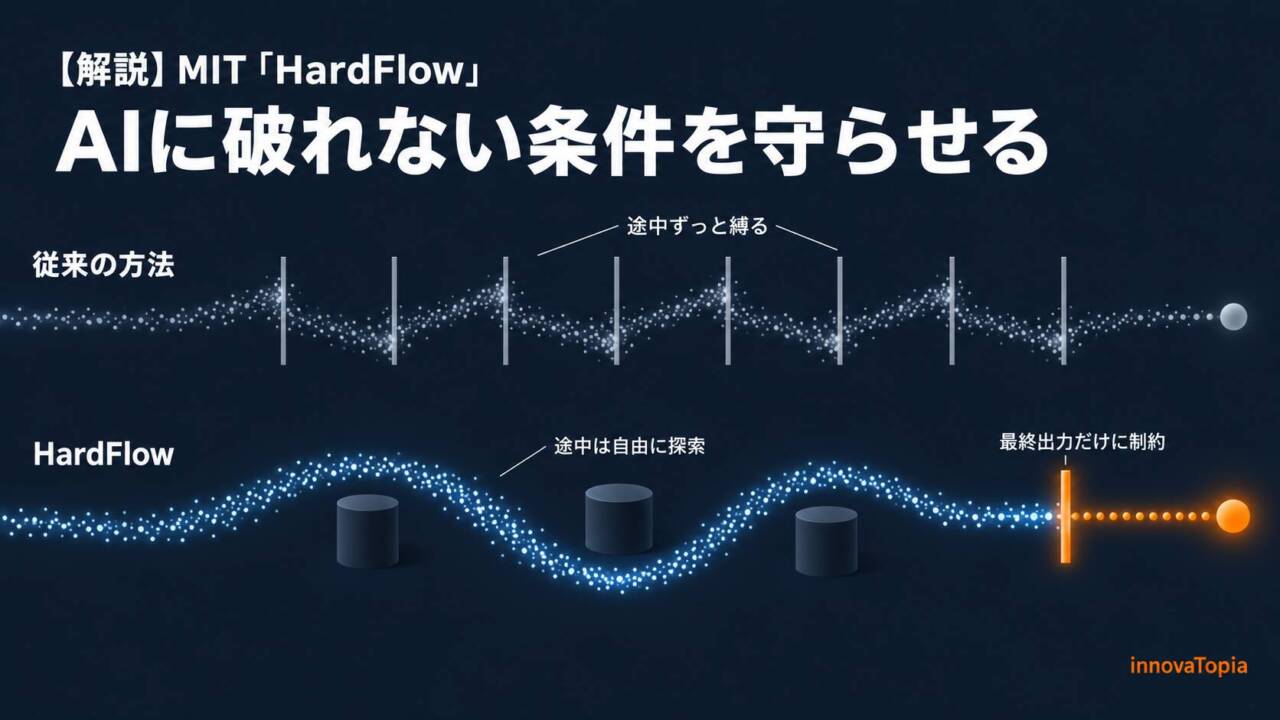
マサチューセッツ工科大学の研究チームが、事前学習済みの生成AIにハード制約を守らせる手法「HardFlow」を開発した。フローマッチングモデルのサンプリングを軌道最適化問題として定式化し直し、生成の途中ではなく最終出力にのみ制約を課す。
再学習は不要で、運用時にプラグアンドプレイで動作する。ロボット操作、迷路ナビゲーション、PDE制御、テキスト誘導画像編集の4タスクで評価され、完全な制約充足を達成しながら、解の品質でもベースラインを上回った。計算時間は多くの競合手法と同等かそれ以下だった。
論文はIEEE Transactions on Pattern Analysis and Machine Intelligenceに掲載され、MITが2026年9月14日に発表した。
【制約をかける相手を、最終出力へ移す】
この研究の中心にある着想は、制約を課す相手を、生成の途中の状態から最終出力へ移したことです。それを成り立たせるために、サンプリングの過程そのものを軌道最適化として組み直しています。
生成モデルは、ノイズから出発して少しずつデータへ変形していきます。ロボットの経路なら、最初はでたらめな線が、何十回かの更新を経て意味のある軌道になる。画像なら、砂嵐が少しずつ顔になる。
投影法が縛っていたもの
これまで主要な選択肢だったのは投影法です。代表的な手法では、生成途中に現れる状態を、そのつど実行可能な範囲へ押し戻します。最終段階だけ投影するもの、初期は制約を緩めるもの、生成し終えてから一度だけ補正するものなど、押し戻す場所を変えた派生形もあります。
しかし守らせたいのは、最後に出てくる一本だけです。途中の線は、計算の過程で現れては消える下書きです。下書きの段階から柵を立てれば、モデルが本来たどり着けたはずの良い解へ回り込む道を、早いうちに塞いでしまう。
筆頭著者のゼヤン・リー氏は、制約充足にとって意味を持つのは最終出力であり、内部の過程は捨てられると指摘しています。制約の宛先を最終出力ひとつに絞ったことで、モデルは途中を自由に探索できるようになりました。
従来の投影法そのものは、制約を満たすことに目的を絞った設計です。経路を短くするといった目標は、同じ枠組みの外にありました。別の勾配誘導を併用する道はあり、論文の比較実験にもその組み合わせが入っています。HardFlowは、制約と目標を一つの最適化問題の中に置きます。
数字の出方
ロボットマニピュレーターの実験では、何も誘導しない素のモデルの安全率が0.06だったのに対し、HardFlowは50試行すべてで衝突を回避しました。迷路ナビゲーションでも安全率1.00、障害物の内側にとどまったステップ数はゼロです。
制約を守らせながら、経路まで短くできました。HardFlowは50試行すべてで目標に到達し、その平均は52.5歩です。素のモデルで衝突せずに済んだのは50試行中3試行で、その平均は58.7歩でした。計算時間は素のモデルより増えますが、論文はこれを軽い上乗せと表現しており、多くの制約付き競合手法と比べれば同等かそれ以下です。
偏微分方程式の制御を扱ったタスクでは、投影法系の4手法も完全な制約充足を達成しています。そこでのHardFlowの持ち味は、同じ条件を満たしたうえで制御エネルギーが最も小さく、計算時間が最も短いという点にありました。
なぜ最後は必ず守れるのか
近似を重ねて組み立てたアルゴリズムです。長い生成過程を1ステップずつの小問題に割り、終端の状態は推定値で代用し、逆写像は1回の反復で打ち切る。ふつうに考えれば、どこかで保証が緩みそうなところです。
ところが論文は、実行可能な解が存在し、最後の制約付き部分問題が解ける限り、出力は必ず制約を満たすと示しました。理由は素朴で、最後のステップでは終端状態の「推定」が推定でなくなるためです。そこでは推定値と実際の出力が一致するので、最後の小問題で制約を課せば、それがそのまま出力の性質になります。
途中の近似が効いてくるのは目的関数の最適性の側であって、終端の制約は理論上緩みません。実装では数値ソルバが解を返すことが前提になりますが、この切り分けが手法の輪郭をはっきりさせています。
制御工学の語彙でAIを操る
HardFlowの中核にあるのはモデル予測制御です。先の状態を予測しながら次の一手を決める考え方で、プロセス産業の制御から広がり、いまでは自動車や航空の分野でも使われています。
生成AIを「制御対象」として読み替えたことが、この研究の見通しをよくしています。サンプリングの過程を軌道、速度場への手出しを制御入力、守りたい条件を終端拘束と置き換える。AIの議論と制御の議論を、同じ言葉で話せるようになります。
学習済みモデルのパラメータは変更しません。運用時に速度場を呼び出し、その外側からサンプリング軌道を操ります。中心の対象は事前学習済みのフローマッチングモデルで、論文はDDIMのようにODEでサンプリングする拡散モデルにも同じ方法論を適用できるとしています。Stable DiffusionやFLUXそのものでの検証は、これからの領域です。
指標を守らせる設計が、指標を壊すとき
画像編集の実験に、示唆的な結果が残りました。
顔写真をプロンプトに沿って編集する課題です。元の人物の同一性を保つための代理条件として、編集前後の知覚的な画像距離を表すLPIPSを0.06以下に抑える、というハード制約を置きました。
投影法と勾配誘導を組み合わせた手法は、このLPIPSを要求された上限よりずっと低く抑えました。要求は上限を下回ることだけだったのに、必要以上に元画像へ寄せた結果、プロンプトへの適合を示すCLIPスコアを落としています。著者らはこれを報酬ハッキングと呼び、数値上は問題なく見えるのに出力は視覚的に劣化していたと書いています。
安全側に倒すことが、必ずしも安全ではない。途中の状態を拘束したことがこの挙動につながった可能性がある、というのが著者らの見立てです。制約をどこに置くかが出力の質まで決める、という論点が、ここでも同じ形で現れています。
ニュースになるまでの10か月
この論文がarXivに最初に投稿されたのは2025年11月11日でした。改訂版が2026年4月26日に公開され、査読を経て2026年7月1日にIEEE Transactions on Pattern Analysis and Machine Intelligenceでオンライン先行公開されました。MITが広報として発表したのは9月14日です。
ニュースとして目に入る瞬間と、研究が形になった瞬間は同じではありません。その10か月のあいだに、限界と今後の方向をまとめた章、手法の比較表、追加の検証が書き足されています。プレプリントの段階で読めた内容と、いま掲載されている内容は、同じではありません。
モデルの外側に置く、もうひとつの安全策
ロボットの2課題はシミュレーション、PDE制御は数値計算、画像編集はCelebA-HQの検証画像200枚を使った評価でした。著者らは、大規模なtext-to-image生成、視覚入力を伴う接触の多い操作、その他の要求の厳しい実世界応用を今後の方向に挙げています。モデル自体を更新できる設定への拡張も構想の中にあります。
AIの安全性をめぐる議論は、モデルの中身をどう正すかに集まりがちです。学習データを選び、報酬を設計し、評価を重ねる。HardFlowが示したのは、それとは別の場所にも手当てを置けるという選択肢です。
モデルのパラメータを変えず、外側から生成軌道を操り、合否の条件は最終出力だけに置く。対応するフローマッチングモデルやODE型の拡散サンプラーに、学習し直さず後から組み込めるという性質は、この先モデルが入れ替わり続けることを思えば、小さくない意味を持ちます。
【関連記事】
FLUX 3公開、Black Forest Labsが動画生成の基盤をロボット行動予測へ拡張
フローマッチングを学習の側から扱った記事。今回の「運用時に外から制約を課す」という設計と、ちょうど対になっている内容である。
MITの昆虫型フラッピングマイクロロボットが災害救助の未来を先取りする
モデル予測制御とディープラーニングを組み合わせたMITの飛行ロボット。制御の手法が実機に載った例として読める記事である。
フィジカルAIとエンボディドAI:「動く知能」と「知能が生まれる条件」をつなぐ2026年の転換点
物理世界で動くAIをめぐる論点の整理。安全性と責任の所在という、今回の主題の背景にあたる話をひととおりまとめた解説である。
【編集部後記】
アジザン氏の研究室のページには、HardNet、HardNet++、DiRecTと、名前の似た研究が並んでいます。ニューラルネットワークに制約を埋め込むもの、非線形の制約を扱うもの、拡散モデルの計画を安全にするもの。HardFlowは、その列の一本でした。
論文を単体のニュースとして読むと、この積み重ねは見えません。制約を守らせるという主題に何年も向き合ってきた研究室があって、そのうちの一本が9月の広報に選ばれた。ニュースの粒度と、研究の粒度は違います。
【用語解説】
ハード制約
満たさなければサンプルとして無効になる、譲れない条件。安全規則、物理法則、タスク固有の要件などが該当する。満たすほど望ましいという性質の「ソフト」な目標とは区別される。
フローマッチング
ノイズから目的のデータへ至る「変化の流れ」を学習させる生成モデルの手法。拡散過程を特殊なケースとして含む、より一般的な枠組みにあたる。
軌道最適化
ある状態から別の状態へ至る経路と、その途中で加える操作を、制約を守りながら最適に決める問題。ロボティクスでは局所的な最適制御を指す語として使われる。
モデル予測制御(MPC)
先の状態を予測しながら次の一手を決める制御手法。長い区間の問題を、短い区間の問題の連なりに分解して解く。
投影法
生成の途中に現れる状態を、制約を満たす範囲へ押し戻す手法の総称。押し戻す場所により、毎ステップ行うもの、後半だけ行うもの、生成後に一度だけ行うものなどの派生がある。
速度場
フローマッチングモデルが学習する、各時点で状態をどちらへどれだけ動かすかを表す関数。サンプリングはこの場に沿った常微分方程式を解く形で進む。
プラグアンドプレイ
既存の仕組みへ手を加えずに、そのまま組み込んで使えること。ここではモデルの再学習を伴わないことを指す。
安全率(Safety Rate)
実験で、衝突などの違反を起こさずに終わった試行の割合。1.00は全試行で違反がなかったことを意味する。
LPIPS
2枚の画像が人の目にどれだけ近く見えるかを、学習済みモデルを使って数値化した指標。値が小さいほど近い。
CLIP
画像とテキストがどれだけ一致しているかを測るモデル。画像編集の実験では、プロンプトへの適合度を示す指標として使われた。
報酬ハッキング
指標の数値は良く見えるのに、本来求めていた質が損なわれている状態。指標の抜け道を最適化してしまうことで起きる。
DDIM
拡散モデルのサンプリング手法の一つ。常微分方程式に沿って決定的にサンプルを生成する。
CelebA-HQ
高解像度の顔画像を集めたデータセット。画像編集の実験で、検証用の200枚が使われた。
【参考リンク】
New method enables AI for safety-critical situations(MIT News)(外部)
MIT Newsが2026年9月14日に公開した発表記事。上級著者と筆頭著者のコメント、手法の位置づけ、想定される応用先が読める。
HardFlow: Hard-Constrained Sampling for Flow-Matching Models via Trajectory Optimization(arXiv)(外部)
論文のプレプリント。2025年11月のv1から2026年4月のv3まで版が残り、改訂の経緯を追える。本記事の数値はv3による。
HardFlow(IEEE Xplore)(外部)
論文が掲載された査読誌のページ。DOIは10.1109/TPAMI.2026.3708824。掲載の記録はここで確認できる。
HardFlow(PubMed)(外部)
掲載の記録。2026年7月1日にオンライン先行公開として登録されており、MITが広報を出した9月14日とは明確に区別できる。
Navid Azizan(外部)
上級著者の研究室サイト。現在の肩書きに加えて、制約を厳密に扱う一連の研究がまとめて掲載されている。経歴の欄も詳しく読める。
MIT Laboratory for Information and Decision Systems(LIDS)(外部)
著者3人が所属する研究所。情報と意思決定のシステムを扱い、制御理論と機械学習が交わる場になっている。研究者の一覧もある。
MIT Institute for Data, Systems, and Society(IDSS)(外部)
アジザン氏とアリム氏が所属する研究機構。Schwarzman College of Computingに属し、データと社会の接点を扱う。
Black Forest Labs(外部)
記事中でフローマッチングモデルの例として挙げたFLUXの開発元。ドイツのフライブルクに拠点を置く生成AIの開発企業である。
【参考記事】
‘Hardflow’ algorithm could help generative AI produce high-quality outputs that obey strict requirements(外部)
掲載誌名とDOIを明記した英語の解説記事。手法の要点を、研究者のコメントを交えながら短くまとめており読みやすい内容である。
New MIT Algorithm Meets Every Hard Constraint in Simulated Tests(外部)
実験がすべて計算機の上で行われた点を見出しに据えた英語記事。制約充足の結果を、控えめな表現で慎重に伝えている点が特徴的である。
AI News Today, September 14: Top Stories(外部)
AI Weeklyの日次まとめ。発表当日に並んだ他のAIニュースの中で、この研究がどこに置かれたかを確認できる英語版である。